
近日,北京理工大学机电学院在单细胞微操作机器人领域取得重要突破。团队创造性地利用多模式声学微流无损驱动卵母细胞的三自由度旋转。研究成果以“Robotic 3-DoF rotation of oocytes driven by acoustic microstreaming”为题发表于机器人领域国际顶级期刊《The International Journal of Robotics Research》(IJRR)。论文第一作者为北京理工大学机电学院博士后陈卓,通讯作者为北京理工大学刘晓明副教授。
卵母细胞的精准操控与多角度形态观测是胚胎工程的重要技术环节,在辅助生殖、克隆及遗传学研究等领域具有重要意义。传统卵母细胞旋转操作通常依赖操作者反复吸取和释放细胞以调整其姿态,不仅对操作经验要求较高,而且存在操作效率和重复性不足等问题。现有接触式自动化操控方法则需要复杂的力控制,可能对细胞造成额外的机械作用。尽管基于流体动力学的非接触操控方法为解决上述问题提供了新思路,但如何在片上系统中实现卵母细胞稳定、可控的三自由度旋转,仍然是该领域面临的技术挑战。
针对上述问题,团队提出了一种基于声学微流的片上卵母细胞三自由度旋转方法。研究利用声场激励下微气泡及微结构的动态响应,在芯片内产生不同模式的局部声学微流,从而驱动卵母细胞绕空间三个轴旋转。通过调节声学激励频率,可以切换旋转方向;调节输入信号幅值,则能够改变旋转速度。同时,声场产生的作用力有助于在旋转过程中稳定保持卵母细胞的位置,为非接触式多方向操控提供了实现基础。
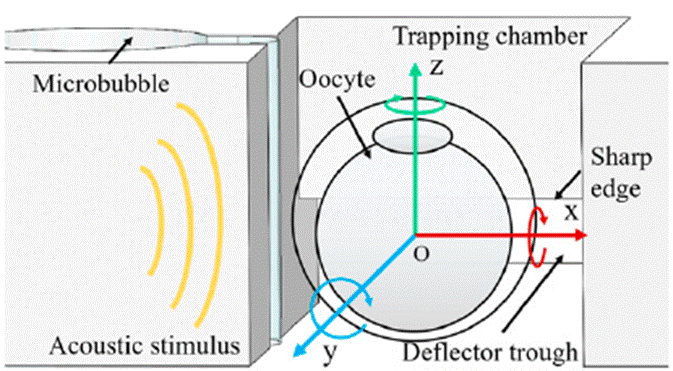
图1 片上声流体驱动卵母细胞三自由度旋转系统示意图
在该系统中,压电换能器产生的声场激发微流控芯片内的微气泡及特定几何结构,使其在不同驱动频率下呈现不同的振动响应,并进一步诱导形成具有不同旋转特征的局部声学微流。团队通过调节声学激励参数,实现了不同旋转方向的切换,并利用输入信号幅值调节卵母细胞的旋转速度。同时,声辐射力与流体动力的协同作用使卵母细胞在旋转过程中保持稳定捕获,避免了传统接触式操控中固体接触界面的直接作用。
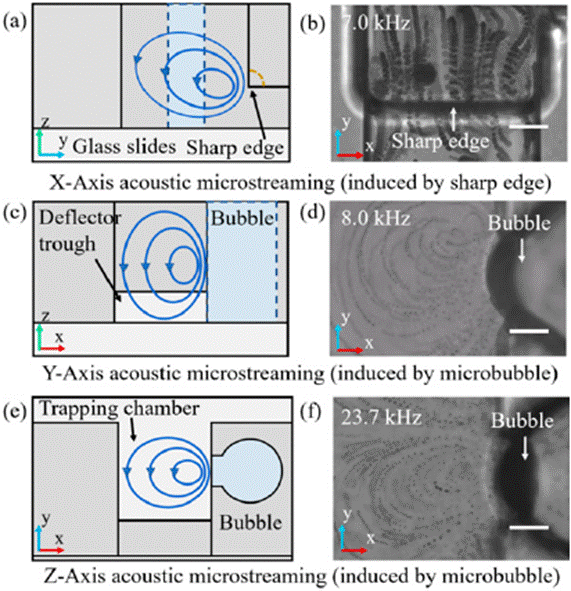
图2 不同声学微流模式及其驱动的旋转流场
为揭示不同声学微流模式的形成机制,团队进一步分析了微气泡及尖锐边缘结构在声场激励下的振动响应,研究不同振动模式与局部流场形态之间的关联。通过对驱动频率和结构参数的分析与实验验证,团队实现了对不同旋转流场的选择性激发,为卵母细胞多方向旋转操控提供了物理基础。
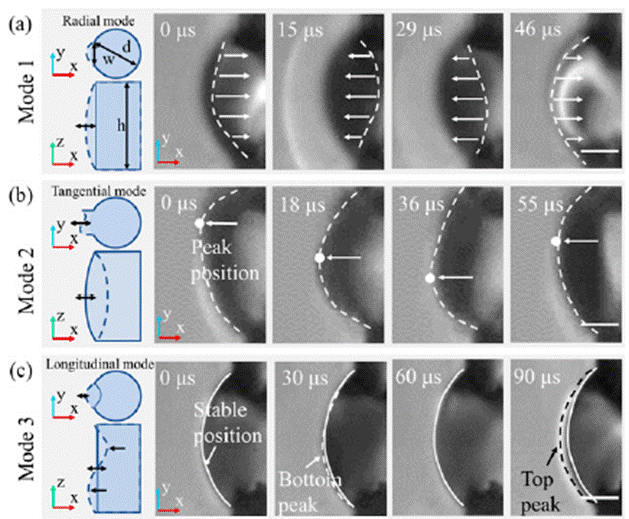
图3 不同声学激励条件下微气泡气液界面的振动模式
在此基础上,团队对卵母细胞的连续旋转性能进行了实验验证。实验结果表明,该方法能够实现卵母细胞绕三个轴的连续旋转,旋转速度可在约0.1–5 r/s范围内调节,最高转速约为5 r/s,即1800°/s。在约0.5 r/s的旋转速度下,卵母细胞连续旋转5 s后的累积位置偏移不超过5 μm,旋转速度的标准差控制在平均转速的5%以内,体现出良好的旋转稳定性。
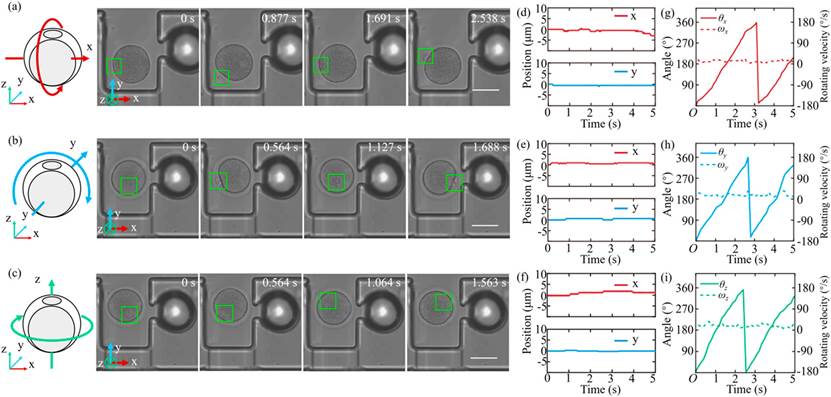
图4 卵母细胞三自由度连续旋转及其运动性能分析
进一步地,团队将三自由度旋转操控与视觉辅助姿态识别相结合,建立了卵母细胞三维形态重建方法。该方法首先提取显微图像中的卵母细胞轮廓与关键特征,利用特征点检测和光流跟踪估计旋转过程中的姿态变化,再将不同观测角度下获取的轮廓信息映射至统一的三维坐标系,最终通过表面重建获得卵母细胞的三维形态模型。
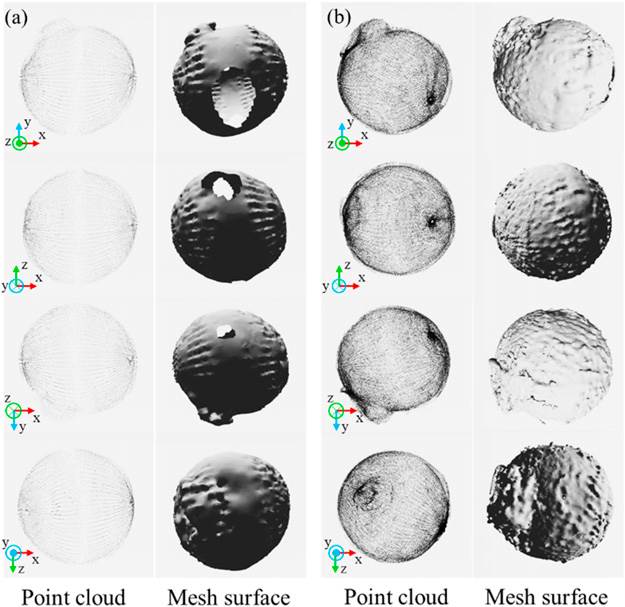
图5 多方向旋转辅助的卵母细胞三维形态重建结果
该研究围绕卵母细胞非接触式操控的需求,形成了从声学微流驱动、三自由度连续旋转、视觉辅助姿态调整到三维形态重建的完整研究链条,拓展了微纳机器人在单细胞多方向操控与形态观测中的应用方式。相关成果有望为片上卵母细胞观测、定量三维形态评估及胚胎工程中的自动化微操作研究提供新的技术支撑。
论文详情:Z. Chen, C. Bai, F. Liu, Y. Li, Q. Shi, Q. Huang, T. Fukuda, T. Arai, and X. Liu, “Robotic 3-DoF rotation of oocytes driven by acoustic microstreaming,” The International Journal of Robotics Research, 2026. DOI: 10.1177/02783649261486467.
论文链接:https://doi.org/10.1177/02783649261486467
作者简介
陈卓,北京理工大学机电学院博士后。以第一/通讯作者发表期刊论文共计10篇,其中7篇发表在领域内顶级期刊(如PNAS, IJRR, Cyborg and Bionic Systems, TASE, Lab on a Chip等),发表国际会议论文共计5篇。获专利授权、软著等共计7项。获CBS最佳论文、NEMS最佳微流控论文等论文学术奖励2项。
刘晓明,北京理工大学机电学院长聘副教授。主要研究微纳机器人及其生物医学应用,发表第一/通讯作者学术论文130余篇,包括Science Advances、Nature Communications、PNAS、IJRR等期刊论文50余篇,Small、Analytical Chemistry、Lab on a Chip等高水平期刊封面论文6篇,ICRA、IROS会议论文22篇。以第一发明人申请发明专利26项,授权18项。获IROS 2015最佳应用论文提名奖等9项国际学术奖励,担任Cyborg and Bionic Systems、Robmech等期刊编委。主持国家重点研发计划课题、国家自然科学基金、北京市自然科学基金重点研究专题等项目。